KRL (KUKA Robot Language) es un lenguaje de programación que se utiliza para programar los robots industriales KUKA. Es potente y flexible, y permite controlar los movimientos del robot, procesar señales, interactuar con dispositivos periféricos y mucho más. A continuación ofrecemos una guía completa de la sintaxis de KRL.
1. Elementos básicos de KRL
- Comentarios:
Los comentarios empiezan por;y se utilizan para hacer aclaraciones en el código.
Ejemplo:

- Variables:
Las variables se declaran con la palabra claveDECL.
Ejemplo:

- Tipos de datos:
INT: número enteroREAL: número de coma flotanteBOOL: valor booleano (TRUE/FALSE)CHAR: carácterSTRING: cadenaFRAME: sistema de coordenadasPOS: posiciónAXIS: ejes del robot
2. Movimientos del robot
- LIN (movimiento lineal):
Movimiento en línea recta entre dos puntos.
Ejemplo:

- PTP (movimiento punto a punto):
Movimiento entre puntos sin una trayectoria específica.
Ejemplo:

- CIRC (movimiento circular):
Movimiento en arco a través de tres puntos.
Ejemplo:

3. Control del programa
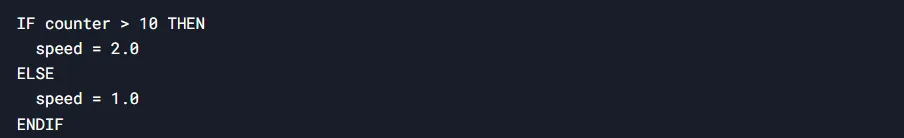
- IF-ELSE:
Sentencias condicionales.
Ejemplo:
- Bucle FOR:
Repetición de un bloque de código.
Ejemplo:

- Bucle WHILE:
Repetición mientras la condición sea verdadera.
Ejemplo:

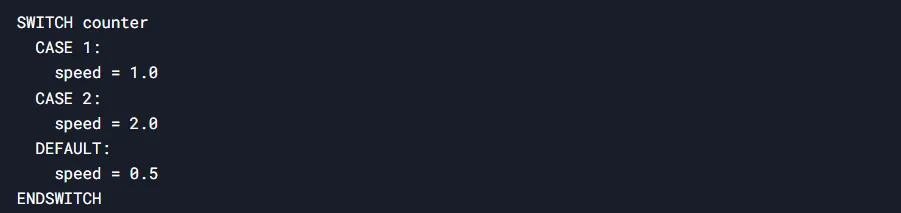
- SWITCH-CASE:
Elección entre varias opciones.
Ejemplo:
4. Funciones y procedimientos
- Definición de una función:
Las funciones se definen conDEF.
Ejemplo:

- Llamada a una función:
Ejemplo:

- Parámetros de funciones:
Ejemplo:

5. Trabajo con señales
- Lectura de una señal de entrada:
Ejemplo:

- Escritura de una señal de salida:
Ejemplo:

6. Trabajo con herramientas y sistemas de coordenadas
- Definición de una herramienta (TOOL):
Ejemplo:

- Definición de un sistema de coordenadas (BASE):
Ejemplo:

7. Gestión de errores
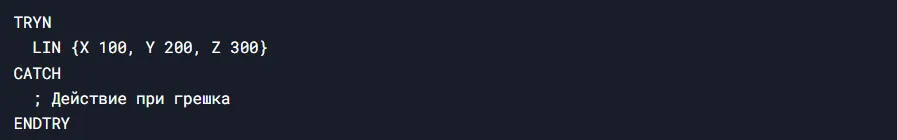
- TRYN-CATCH:
Para gestionar excepciones.
Ejemplo:
8. Comandos adicionales
- WAIT:
Pausa en la ejecución del programa.
Ejemplo:

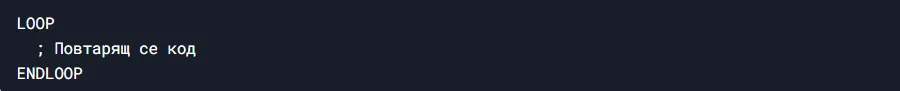
- LOOP:
Bucle infinito.
Ejemplo:
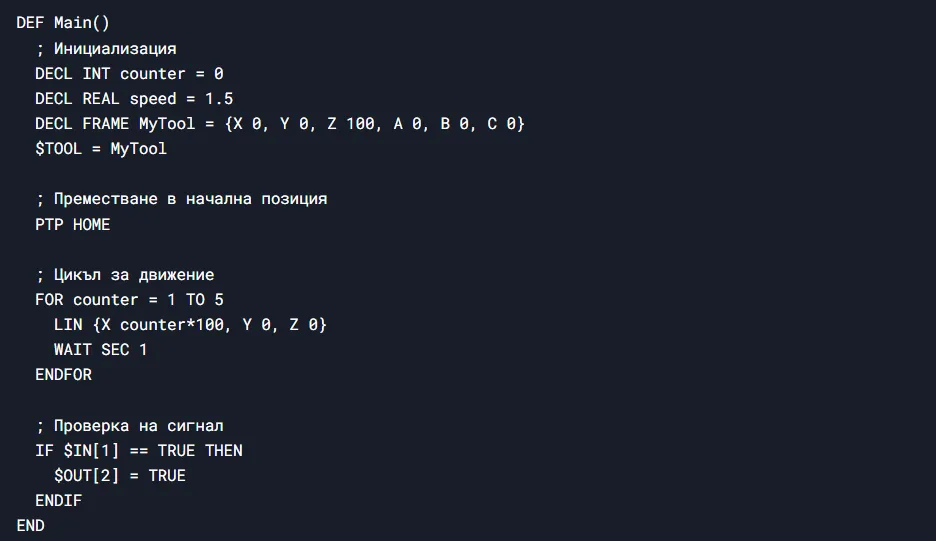
9. Programa de ejemplo
10. Recursos adicionales
- KUKA OfficeLite: Entorno de simulación para probar programas KRL.
- KUKA System Software (KSS): Documentación oficial de KRL.
- KUKA College: Formación y cursos de programación de robots KUKA.
El sitio web oficial de KUKA, donde puede encontrar documentación, productos y contactos, es https://www.kuka.com/
En la página «Noticias» de Artec Robotics encontrará una gran variedad de artículos y guías dedicados a la robótica y la automatización. Aquí encontrará información útil sobre las tecnologías, soluciones de software y programas más recientes, que le ayudarán a profundizar en el mundo de los robots industriales y los sistemas automatizados.
¡Siga las noticias de Artec Robotics!
HAGA UNA CONSULTA