
KAREL es una potente herramienta para quienes desean ampliar las capacidades de sus robots FANUC. Con la formación y la práctica adecuadas, puede utilizarlo para automatizar procesos complejos. Un programa de ejemplo que muestra funciones más avanzadas, como el uso de bucles, órdenes…
1. Conceptos básicos
1.1. ¿Qué es un robot FANUC?
- Definición: Un robot industrial que realiza tareas de forma automática, como soldadura, pintura, montaje, etc.
- Componentes:
- Brazo (manipulador): La parte mecánica que realiza los movimientos.
- Controlador: El dispositivo que controla el robot (se denomina R-30iB o similar).
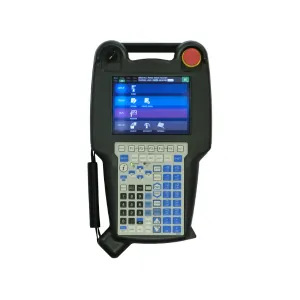
- Teach Pendant: Un dispositivo portátil con pantalla y botones para la programación y el control.
1.2. Tipos de robots FANUC
- Robots de 6 ejes: Los más comunes, con gran flexibilidad.
- Robots SCARA: Adecuados para tareas que requieren movimientos rápidos y precisos en un solo plano.
- Robots delta: Se utilizan para tareas rápidas como el embalaje y la clasificación.
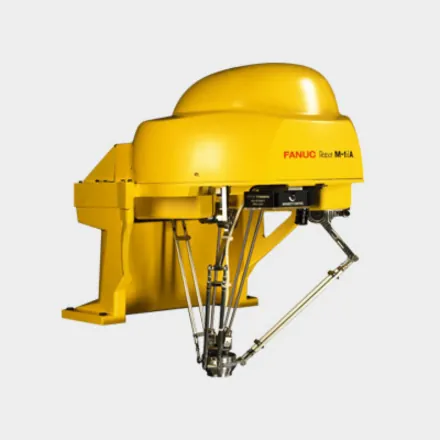
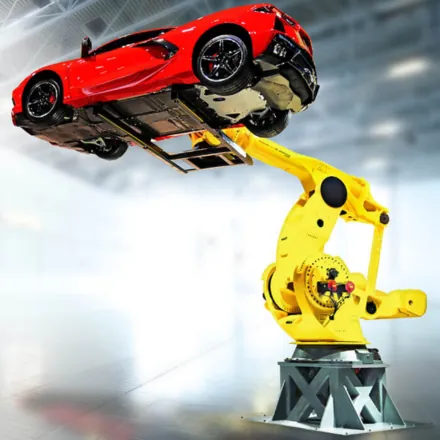
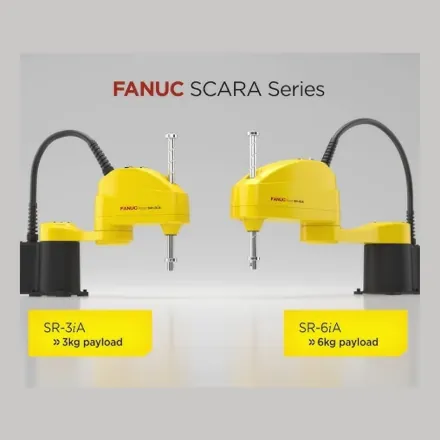
1.3. Lenguaje de programación
- TP (Teach Pendant Programming): El lenguaje principal para programar los robots FANUC. Se utiliza a través del Teach Pendant.
- KAREL: Un lenguaje de programación más avanzado que permite una lógica más compleja (no es imprescindible para principiantes).
Principales ventajas de KAREL:
- Flexibilidad: KAREL permite crear funciones y procedimientos personalizados, lo que lo hace ideal para aplicaciones específicas.
- Trabajo con datos: Admite operaciones con variables, arrays y estructuras de datos.
- Integración con el hardware: Permite controlar directamente las señales de entrada/salida (E/S), los sensores y otros dispositivos periféricos.
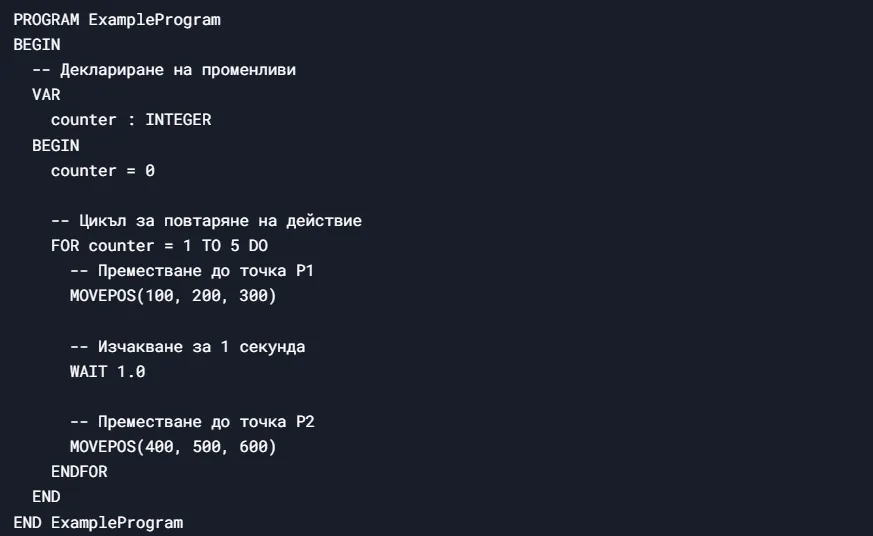
- Programación estructurada: Admite sentencias condicionales (IF, ELSE), bucles (FOR, WHILE) y subrutinas.
Código de ejemplo en KAREL:
¿Cuándo utilizar KAREL?
- Cuando necesite una lógica más compleja que no pueda implementarse con el Teach Pendant.
- Para tareas que requieran procesamiento de datos o integración con otros sistemas.
- Cuando quiera crear funciones personalizadas para aplicaciones específicas.
¿Cómo empezar con KAREL?
- Aprenda lo básico: Familiarícese con la sintaxis y la estructura de KAREL.
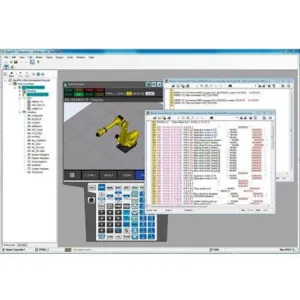
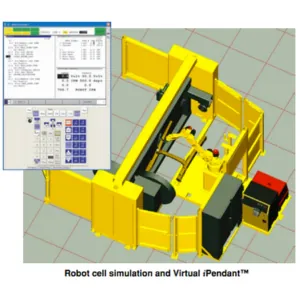
- Utilice RoboGuide: FANUC ofrece un entorno de simulación (RoboGuide) en el que puede probar sus programas KAREL.
- Practique: Empiece con programas sencillos y pase poco a poco a tareas más complejas.
KAREL es una potente herramienta para quienes desean ampliar las capacidades de sus robots FANUC. Con la formación y la práctica adecuadas, puede utilizarlo para automatizar procesos complejos.
1.4. Entorno de desarrollo
- Teach Pendant: La interfaz principal para programar y controlar el robot.
- RoboGuide: El entorno de simulación de FANUC para crear y probar programas en el ordenador (no es imprescindible para principiantes).
2. Programación del robot
2.1. Controlador y Teach Pendant
- Controlador: Es el «cerebro» del robot. Ejecuta los programas y controla los movimientos.
- Teach Pendant:
- La pantalla muestra menús y comandos.
- Los botones se utilizan para mover el robot e introducir comandos.
- Tiene una llave de seguridad (llave de modos) que determina si puede programar o solo observar.
2.2. Comandos básicos
- MOVJ: Movimiento articular (para desplazarse libremente entre puntos).
- MOVL: Movimiento lineal (para desplazamientos precisos en línea recta).
- WAIT: Comando de espera (por ejemplo, esperar una señal de un sensor).
- DO: Envío de una señal a un dispositivo externo (por ejemplo, activar una pinza neumática).
2.3. Creación de un programa sencillo
- Crear un programa:
- Abra el Teach Pendant.
- Seleccione «Create Program» y asigne un nombre al programa (por ejemplo, «TEST1»).
- Grabar puntos:
- Mueva manualmente el robot hasta la posición deseada con los botones de movimiento.
- Pulse «F1» (Record) para guardar la posición como punto.
- Añadir comandos:
- Utilice el menú de comandos para añadir MOVJ, MOVL, WAIT, etc.
- Probar el programa:
- Ejecute el programa en modo de simulación (sin mover el robot).
- Si todo es correcto, ejecute el programa en modo real.
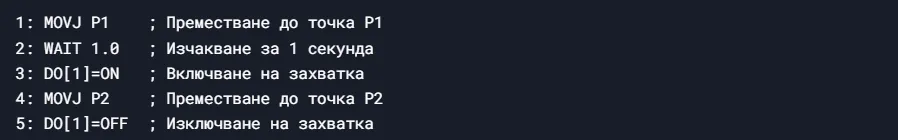
2.4. Programa sencillo de ejemplo
- Objetivo: Mover el robot entre dos puntos y activar una pinza.
- Código:
2.5. Programa de ejemplo para usuarios avanzados
Un programa de ejemplo que muestra funciones más avanzadas, como el uso de bucles, órdenes condicionales y el trabajo con señales de entrada/salida (E/S). Le ayudará a entender cómo se puede automatizar un proceso más complejo.
- Objetivo del programa: El robot debe recoger objetos de un transportador (punto A), colocarlos en una mesa de trabajo (punto B) para su procesamiento y, después, clasificarlos en dos contenedores diferentes (puntos C y D) según la señal de un sensor.
- Código:
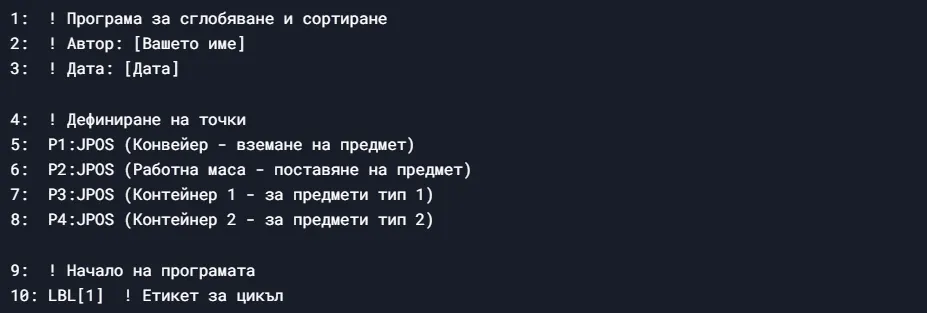
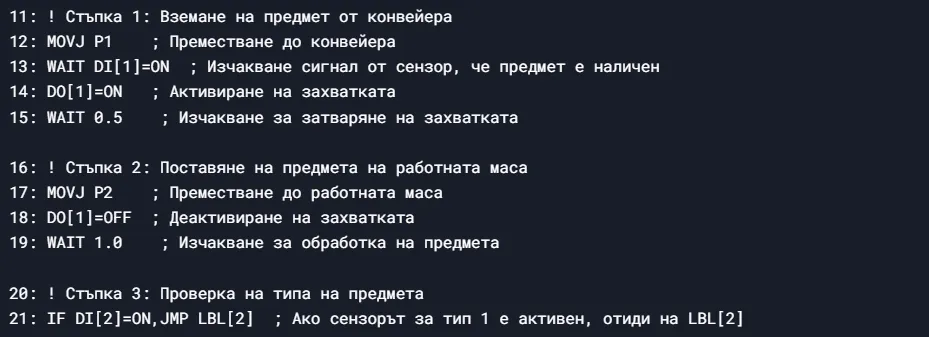
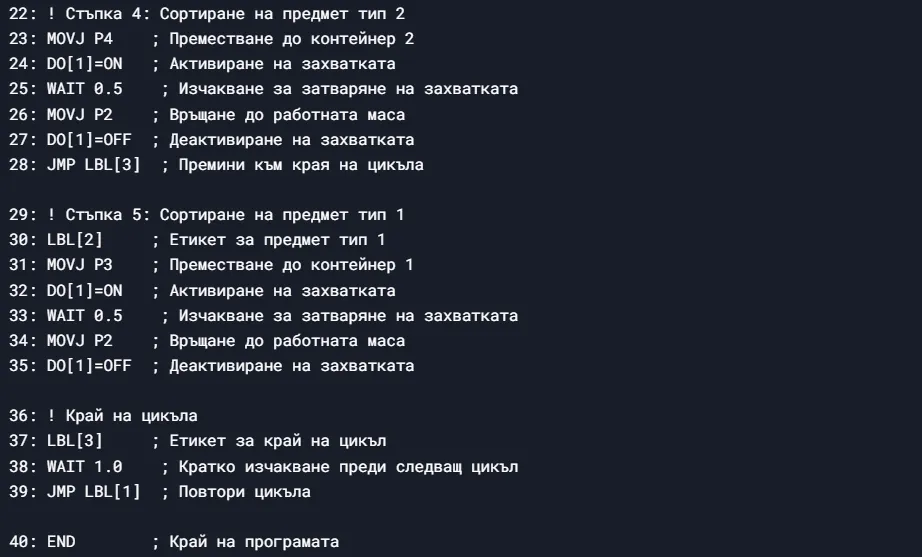
Explicación del código:
- Puntos (P1, P2, P3, P4):
- Los puntos se definen como posiciones en el espacio (JPOS – Joint Position).
- P1: Posición para recoger un objeto del transportador.
- P2: Posición de la mesa de trabajo.
- P3: Posición del contenedor 1.
- P4: Posición del contenedor 2.
- Bucle (LBL[1]):
- El programa empieza con la etiqueta LBL[1], que marca el inicio del bucle.
- El bucle se repite hasta que el robot se detiene manualmente o mediante un comando de emergencia.
- Recogida del objeto (líneas 12-15):
- El robot se desplaza hasta el transportador (P1).
- Espera la señal del sensor (DI[1]=ON) de que hay un objeto.
- Activa la pinza (DO[1]=ON) y espera 0,5 segundos a que se cierre.
- Colocación del objeto (líneas 17-19):
- El robot se desplaza hasta la mesa de trabajo (P2).
- Desactiva la pinza (DO[1]=OFF) y espera 1 segundo para el procesamiento.
- Comprobación del tipo de objeto (líneas 21-28):
- Si el sensor del tipo 1 (DI[2]) está activo, el programa pasa a clasificar un objeto del tipo 1.
- Si no, el objeto se clasifica como tipo 2.
- Clasificación de un objeto del tipo 1 (líneas 30-35):
- El robot se desplaza hasta el contenedor 1 (P3), activa la pinza y devuelve el objeto a la mesa de trabajo.
- Clasificación de un objeto del tipo 2 (líneas 23-27):
- El robot se desplaza hasta el contenedor 2 (P4), activa la pinza y devuelve el objeto a la mesa de trabajo.
- Fin del bucle (líneas 37-39):
- El programa vuelve al inicio del bucle (JMP LBL[1]) y sigue funcionando.
Cómo funciona el programa:
- El robot recoge un objeto del transportador.
- Lo coloca en la mesa de trabajo para su procesamiento.
- Comprueba el tipo de objeto mediante un sensor.
- Clasifica el objeto en el contenedor correspondiente.
- Repite el proceso hasta que se detiene.
Notas adicionales:
- DI[1]: Señal de entrada digital que indica la presencia de un objeto en el transportador.
- DI[2]: Señal de entrada digital que determina el tipo de objeto (tipo 1 o tipo 2).
- DO[1]: Señal de salida digital que controla la pinza.
Este ejemplo muestra cómo se puede crear un programa más complejo con bucles, órdenes condicionales y señales de E/S.
3. Seguridad
3.1. Normas básicas
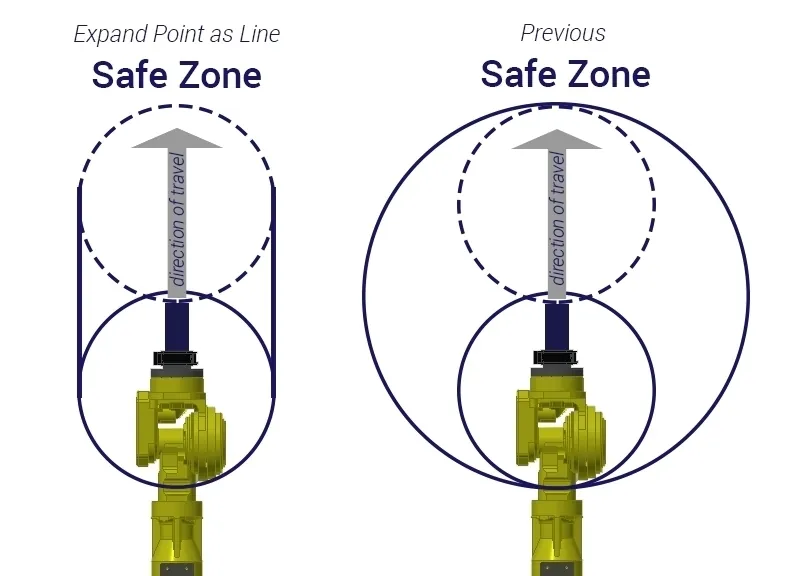
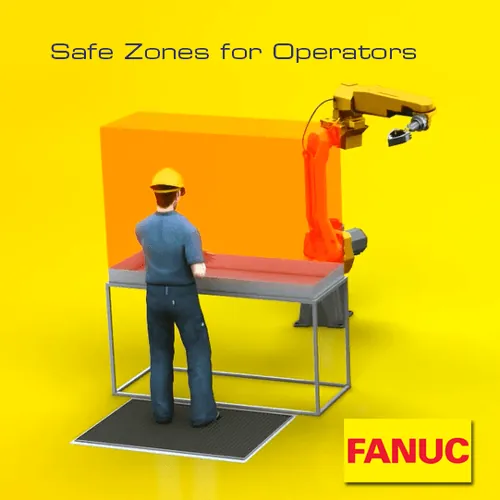
- Zona de seguridad: Permanezca siempre fuera de la zona de movimiento del robot mientras funciona.
- Paradas de emergencia: Aprenda dónde están los pulsadores de emergencia y cómo utilizarlos.
- Formación: No intente programar ni manejar el robot sin formación previa.
3.2. Seguridad personal
- Equipos de protección: Lleve casco, gafas y guantes cuando trabaje cerca del robot.
- Evitar las zonas peligrosas: No entre en la zona del robot mientras esté en movimiento.
4. Conclusión
Los robots industriales FANUC son una potente herramienta de automatización, pero requieren atención y formación. Empiece con tareas sencillas, como desplazarse entre puntos y utilizar comandos básicos. Con la práctica ganará confianza y podrá resolver tareas más complejas. Respete siempre las medidas de seguridad y consulte la documentación oficial o a especialistas formados.
En https://www.youtube.com/user/FANUCEurope encontrará vídeos útiles para el autoaprendizaje y demostraciones del trabajo con robots FANUC.
El sitio web oficial de FANUC, donde puede encontrar documentación, productos y contactos, es https://www.fanuc.eu
En la página «Noticias» de Artec Robotics encontrará una gran variedad de artículos y guías dedicados a la robótica y la automatización. Aquí encontrará información útil sobre las tecnologías, soluciones de software y programas más recientes, que le ayudarán a profundizar en el mundo de los robots industriales y los sistemas automatizados.
¡Siga las noticias de Artec Robotics!
HAGA UNA CONSULTA