Introducción
Los robots industriales son una parte importante de la producción moderna, ya que ofrecen gran precisión, productividad y flexibilidad. Uno de los fabricantes de robots industriales más populares es la empresa sueca ABB. Sus robots de 6 ejes se utilizan ampliamente en distintos sectores, como la automoción, la electrónica, la alimentación y muchos otros.
Esta guía está dirigida a principiantes que quieren conocer los conceptos y herramientas básicos para trabajar con un robot industrial ABB de 6 ejes. Veremos el lenguaje de programación, el entorno de desarrollo Robot Studio y los pasos básicos para crear y simular programas de robots.
Lenguaje de programación
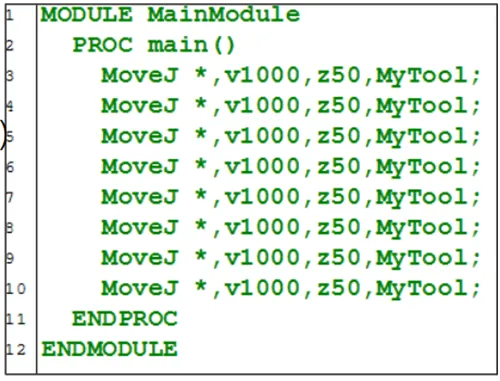
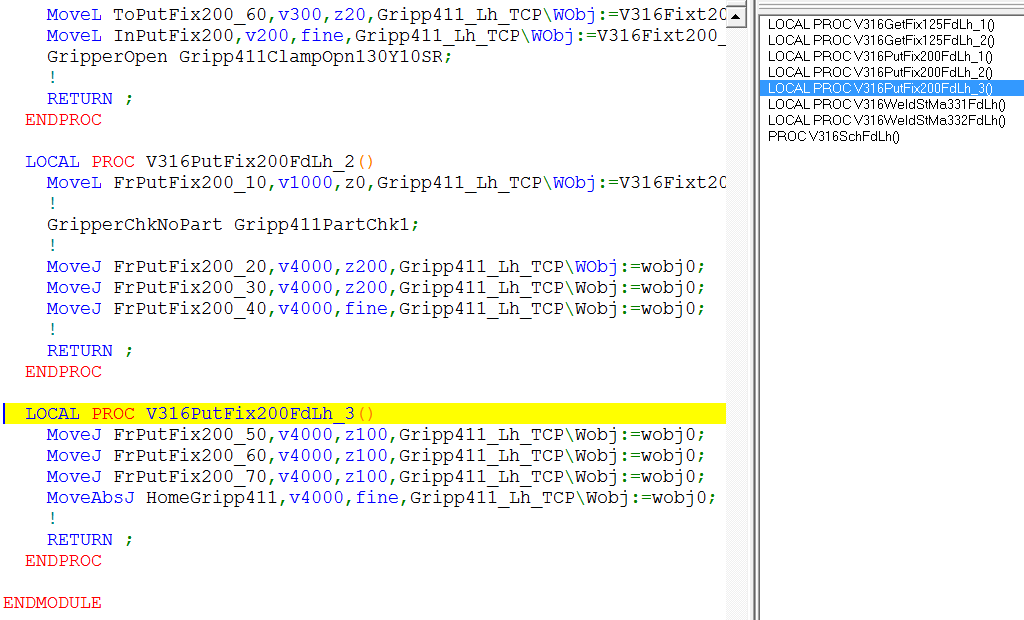
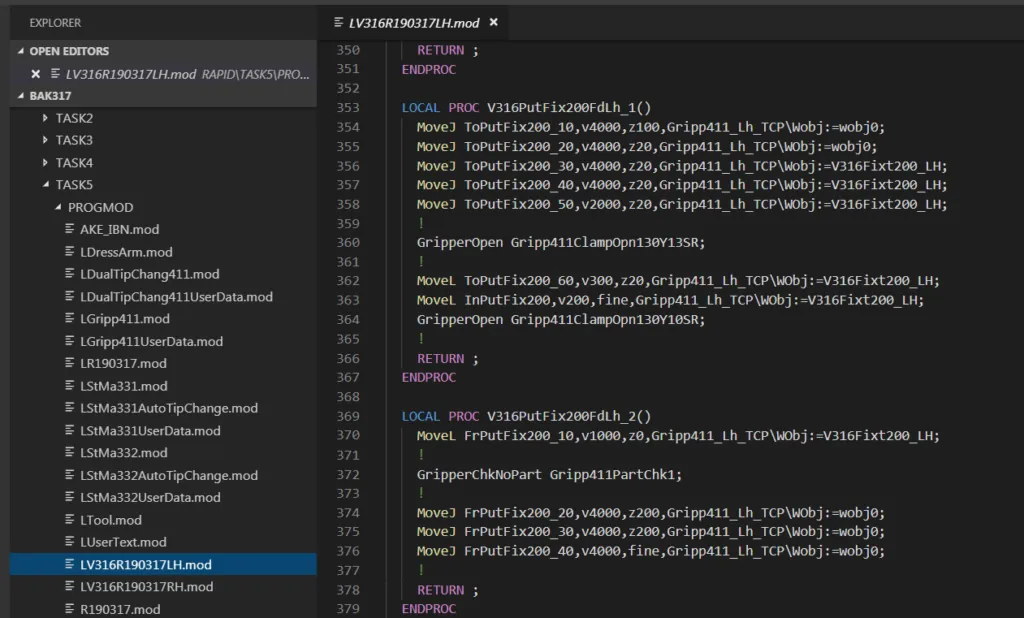
Los robots ABB se programan principalmente con el lenguaje RAPID. RAPID es un lenguaje de programación de alto nivel desarrollado específicamente para robots industriales. Es estructurado y fácil de aprender, y ofrece un amplio conjunto de instrucciones y funciones para controlar los movimientos del robot, procesar señales, comunicarse con dispositivos externos y mucho más.
Elementos básicos de RAPID:
- Instrucciones de movimiento:
– `MoveJ`: movimiento articular (joint movement).
– `MoveL`: movimiento lineal (linear movement).
– `MoveC`: movimiento circular (circular movement).
- Variables y datos:
– RAPID admite distintos tipos de datos, como números, cadenas, arrays y estructuras.
– Ejemplo: `VAR num speed := 100;`: definición de una variable numérica.
- Estructuras de control:
– `IF…THEN…ELSE`: sentencias condicionales.
– `FOR…DO`: bucles de repetición.
– `WHILE…DO`: bucles con condición.
- Funciones y procedimientos:
– RAPID permite definir funciones y procedimientos personalizados para reutilizar el código.
– Ejemplo:
```rapid
PROC main()
MoveJ p1, v100, fine, tool0;
MoveL p2, v200, fine, tool0;
ENDPROC
```
- Señales y E/S:
– RAPID permite controlar las señales de entrada y salida para interactuar con dispositivos externos.
– Ejemplo: `Set do1;`: activa una señal de salida.
- Errores y excepciones:
– RAPID ofrece mecanismos de gestión de errores y excepciones, algo importante para la estabilidad de los programas.
El entorno: Robot Studio
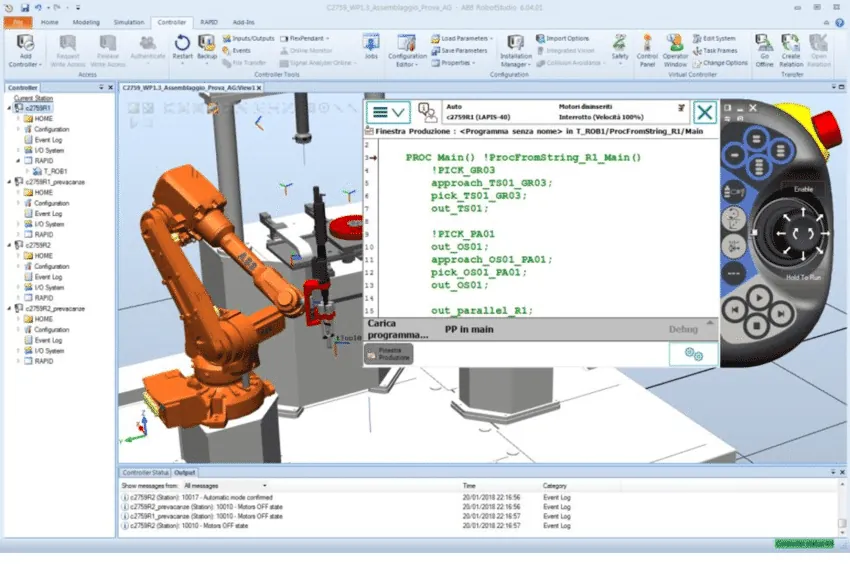
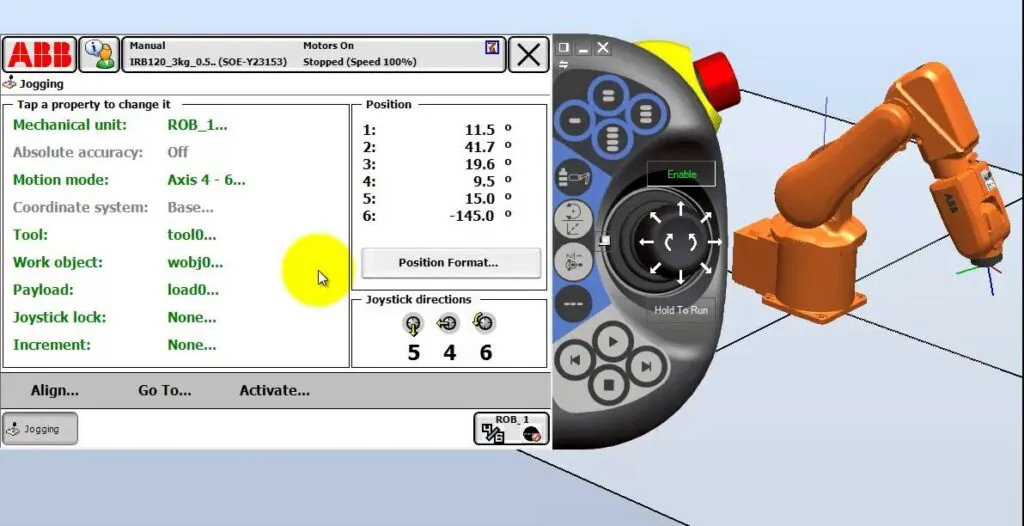
Robot Studio es el entorno oficial de desarrollo y simulación de los robots ABB. Ofrece potentes herramientas para crear, editar y probar programas de robots sin necesidad de disponer físicamente de un robot.
Funciones principales de Robot Studio:
- Creación de células virtuales:
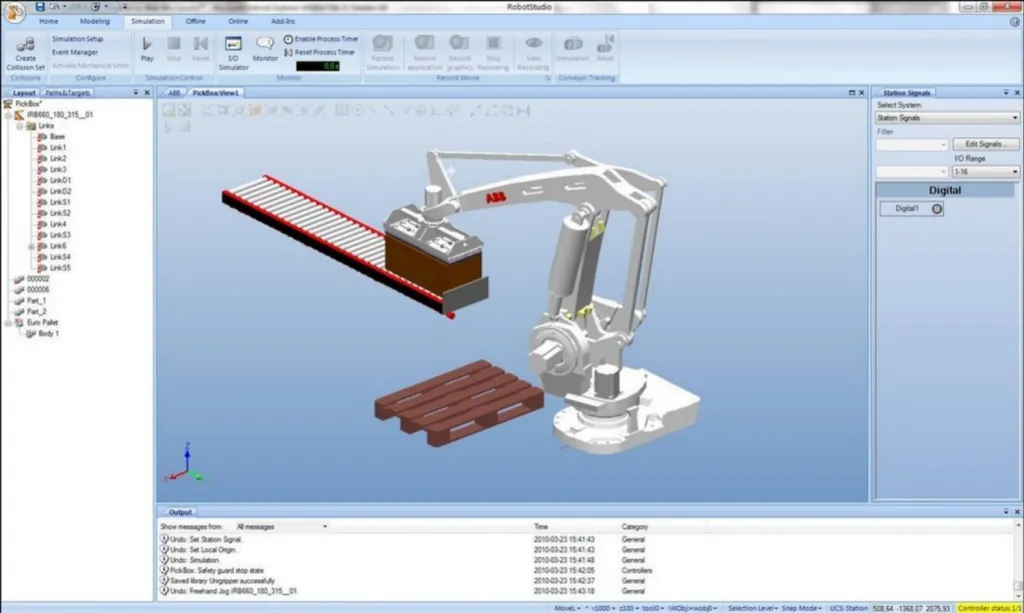
– Robot Studio permite crear células de producción virtuales que incluyen robots, herramientas, objetos y otros dispositivos periféricos.
– Esto permite probar y optimizar los programas en un entorno virtual seguro.
- Programación de robots:
– En Robot Studio puede crear y editar programas RAPID.
– El entorno ofrece un editor con resaltado de sintaxis, autocompletado y comprobación de errores.
- Simulación y visualización:
– Robot Studio ofrece una simulación realista de los movimientos del robot, lo que permite identificar posibles problemas como colisiones o errores en el programa.
– La visualización incluye modelos 3D de los robots y del entorno.
- Programación offline:
– Con Robot Studio puede programar robots offline, lo que reduce considerablemente el tiempo de puesta a punto del proceso de producción.
– Una vez probado y optimizado, el programa puede transferirse al robot físico.
- Integración con sistemas CAD:
– Robot Studio admite la importación de archivos CAD, lo que facilita la creación de modelos precisos del entorno de trabajo y de los objetos.
- Análisis y optimización:
– El entorno ofrece herramientas de análisis del rendimiento, como el tiempo de ciclo, la eficiencia energética y otras.
– Esto ayuda a optimizar los programas y a mejorar la eficiencia del proceso de producción.
Pasos para crear un programa en Robot Studio:
- Crear un proyecto nuevo:
– Inicie Robot Studio y cree un proyecto nuevo.
– Seleccione el tipo de robot y su configuración.
- Importar modelos CAD:
– Si es necesario, importe modelos CAD del entorno de trabajo y de los objetos.
- Programar el robot:
– Utilice el editor de RAPID para crear y editar el programa.
– Defina las posiciones, las trayectorias y la lógica del programa.
- Simulación:
– Inicie la simulación para ver cómo ejecutará el robot el programa.
– Compruebe si hay colisiones y otros posibles problemas.
- Optimización:
– Utilice las herramientas de análisis para optimizar el programa.
– Haga las correcciones necesarias y repita la simulación.
- Transferencia al robot físico:
– Una vez probado y optimizado, el programa puede transferirse al robot físico mediante una conexión de red o un dispositivo USB.
Conclusión
Trabajar con un robot industrial ABB de 6 ejes requiere comprender el lenguaje de programación RAPID y saber utilizar el entorno de desarrollo Robot Studio. Con esta guía para principiantes ha dado los primeros pasos para dominar estas herramientas. La práctica y la experimentación son clave para perfeccionar sus habilidades de programación y control de robots industriales.
En la página «Noticias» de Artec Robotics encontrará una gran variedad de artículos y guías dedicados a la robótica y la automatización. Aquí encontrará información útil sobre las tecnologías, soluciones de software y programas más recientes, que le ayudarán a profundizar en el mundo de los robots industriales y los sistemas automatizados.
¡Siga las noticias de Artec Robotics!
HAGA UNA CONSULTA