La señal PWM: guía completa de la modulación por ancho de pulso: fundamentos, matemáticas y aplicaciones
La lógica digital domina los sistemas electrónicos modernos, pero muchos dispositivos del mundo real (motores, iluminación, sensores y sistemas de audio) requieren control analógico. La modulación por ancho de pulso (PWM) es la tecnología que salva esta brecha, utilizando una forma de onda digital con un ciclo de trabajo variable para emular niveles analógicos.
Este método conmuta rápidamente la señal entre un estado alto y uno bajo y se basa en la inercia de los dispositivos físicos, o en un filtro de paso bajo, para suavizar la conmutación hasta una tensión media. La PWM es fundamental en aplicaciones que van desde la atenuación de LED hasta los convertidores CC-CC eficientes y los amplificadores de clase D.
Comprender los fundamentos de la PWM
Definición y ciclo de trabajo
Una señal PWM es una forma de onda digital que conmuta entre una tensión alta (VH) y una tensión baja (VL). El periodo (T) es el valor recíproco de la frecuencia (f): T = 1 / f.
Dentro de cada periodo, la señal permanece en estado alto durante un tiempo ton y en estado bajo durante toff = T − ton.
El ciclo de trabajo (D) es la fracción del periodo durante la cual la señal está «ENCENDIDA» (alta):
D = ton / T × 100%
Ajustar D modifica directamente la tensión media de salida que ve la carga. Si el nivel bajo es masa, el valor medio es:
Vavg = D · VH
Como la conmutación es rápida, las cargas inerciales (como los motores o el ojo humano) integran la forma de onda y perciben un nivel continuo proporcional al ciclo de trabajo. Esta relación lineal hace que la PWM sea muy atractiva para aproximar digitalmente niveles analógicos.
Consideraciones sobre la frecuencia
La frecuencia de conmutación es crítica. Debe ser lo bastante alta para que la carga no pueda seguir los impulsos individuales.
- Iluminación LED: Se necesitan frecuencias superiores a 50-90 Hz para evitar un parpadeo visible, y normalmente se utilizan cientos de hercios.
- Motores de CC: Se utilizan frecuencias de unos pocos kilohercios a decenas de kilohercios para evitar el «zumbido» audible y reducir el rizado del par.
Las frecuencias altas reducen el rizado de salida y permiten utilizar componentes de filtrado más pequeños, pero aumentan las pérdidas de conmutación y las interferencias electromagnéticas (EMI).
Generación y tipos de PWM
Métodos de generación
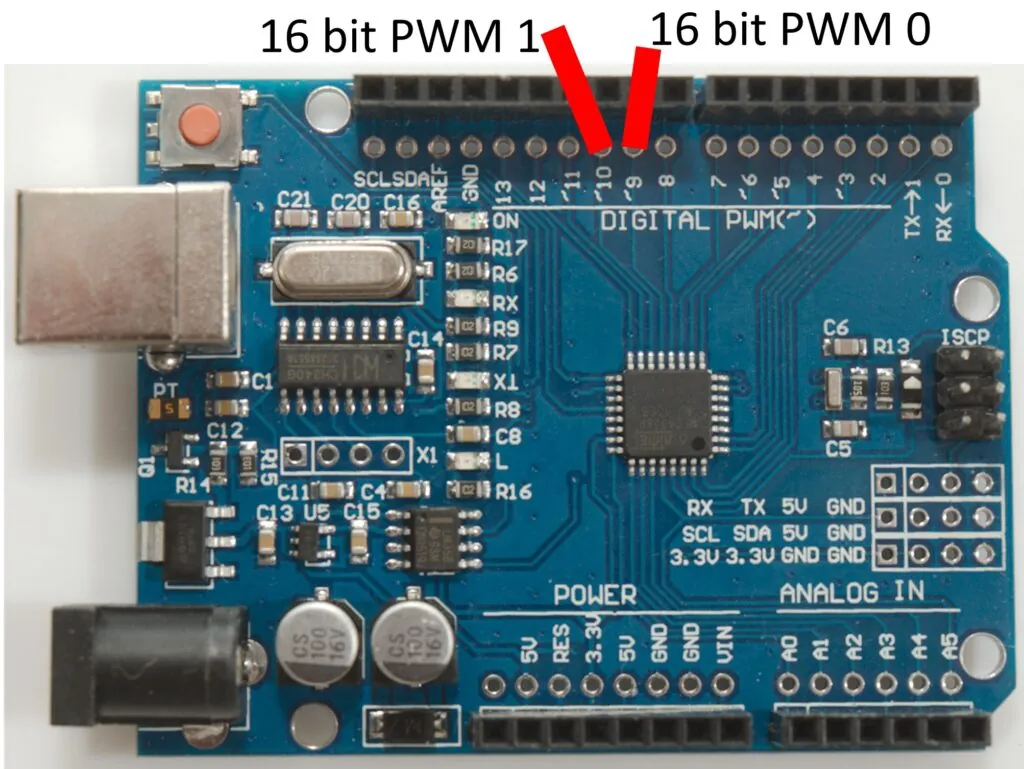
- Módulos de los microcontroladores: Los microcontroladores modernos disponen de periféricos PWM dedicados que generan señales de forma autónoma. El valor superior (Top Value) controla el periodo/frecuencia, y el valor del comparador fija el ciclo de trabajo.
- Temporizador 555: Antes de la generalización de los microcontroladores, los ingenieros solían utilizar el temporizador NE555 en modo astable para generar PWM.
- PWM por software: Si no hay módulos de hardware, puede implementarse conmutando un pin de E/S mediante interrupciones de temporizador, lo que resulta adecuado para aplicaciones de baja frecuencia.
Diferentes técnicas de PWM
Tipo de PWM | Descripción | Aplicaciones |
De un flanco (Single-edge) | El impulso empieza o termina en un punto fijo. Fácil de implementar, pero puede provocar EMI. | Atenuación sencilla de LED, control básico de motores. |
Alineada al centro (Center-aligned) | Los impulsos se centran en el periodo y ambos flancos se desplazan de forma simétrica. Reduce el contenido armónico y distribuye las transiciones de conmutación. | Control de motores, convertidores de medio puente y puente completo. |
Sinusoidal (SPWM) | El ciclo de trabajo se modula con una referencia sinusoidal para aproximar una onda senoidal. | Accionamiento de motores de CA, inversores. |
Fundamentos matemáticos y resolución
Rizado (Ripple) y filtrado
En la práctica, la carga no ve un nivel de CC perfecto, sino una forma de onda con rizado. En las cargas inerciales (un motor), la constante de tiempo mecánica actúa como filtro de paso bajo. Para las cargas puramente eléctricas se utilizan filtros RC o LC que suprimen la frecuencia de conmutación.
Desde el punto de vista de las series de Fourier, la forma de onda PWM contiene una componente de CC más armónicos en múltiplos de la frecuencia fundamental. Aumentar la frecuencia (f) aleja estos armónicos de la CC, lo que facilita el filtrado (permite usar un filtro más pequeño) pero, como ya se ha dicho, aumenta las pérdidas de conmutación.
Resolución del ciclo de trabajo
La generación digital de PWM tiene una resolución finita, que depende del número de bits del contador del temporizador (N): el paso es 1 / (N + 1).
- La PWM de 8 bits (N=255) ofrece un paso de ~0,39 %.
- La PWM de 16 bits ofrece un control mucho más fino, pero requiere una frecuencia de reloj más alta y aumenta la complejidad del hardware.
Los ingenieros deben elegir una resolución adecuada a la aplicación: 8 bits para la atenuación de LED, pero 16 bits para el control preciso de motores o la síntesis de audio.
Aplicaciones prácticas en ingeniería
Control de motores de CC y servomotores
La velocidad de un motor de CC es proporcional a la tensión media. La PWM proporciona este control con pérdidas de potencia mínimas, ya que el transistor de potencia trabaja en modo de conmutación.
Los servomotores utilizan la PWM de forma algo distinta: es el ancho del impulso, y no la tensión media, lo que codifica la posición. En un servo típico, un impulso de 1 ms corresponde a 0°, uno de 1,5 ms a 90° y uno de 2 ms a 180°, con un periodo de unos 20 ms (50 Hz).
Conversión CC-CC y gestión de la energía
Las fuentes de alimentación conmutadas (SMPS), como los convertidores Buck (reductores), Boost (elevadores) y Buck-Boost, utilizan la PWM para regular la tensión de salida. Mediante realimentación, se ajusta el ciclo de trabajo del transistor de conmutación para mantener una tensión estable cuando cambia la carga. La PWM también es clave en los amplificadores de clase D y los sistemas de gestión de baterías (BMS).
Conclusión
La PWM es una piedra angular de la electrónica moderna, que permite a los sistemas digitales controlar magnitudes analógicas con gran eficiencia y precisión. Dado el rápido crecimiento de los mercados de microcontroladores, vehículos eléctricos e IoT, la modulación por ancho de pulso seguirá siendo una herramienta vital para los ingenieros.
En la página «Noticias» de Artec Robotics encontrará una gran variedad de artículos y guías dedicados a la robótica y la automatización. Aquí encontrará información útil sobre las tecnologías, soluciones de software y programas más recientes, que le ayudarán a profundizar en el mundo de los robots industriales y los sistemas automatizados.
¡Siga las noticias de Artec Robotics!
HAGA UNA CONSULTA