En la automatización industrial, la precisión es fundamental. KUKA, uno de los principales fabricantes de robots industriales, ofrece potentes herramientas para definir y configurar sistemas de coordenadas.
Para lograr una alta precisión al programar y trabajar con robots KUKA, es importante entender y configurar correctamente el Tool Center Point (TCP) y la Base (o PTS – Point Tool System).
¿Qué aprenderás en este artículo?
- Qué son los sistemas de coordenadas TCP y Base (PTS)
- Las diferencias entre Tool y Base y cuándo se utiliza cada uno
- Qué métodos de medición ofrece KUKA
- Errores frecuentes y cómo evitarlos
- Consejos de configuración y documentación
- Trucos adicionales para WorkVisual, KRL y seguridad
¿Qué son la herramienta (Tool) y el PTS (Base) en los robots KUKA?
Tool (TCP – Tool Center Point)
El TCP es un punto de referencia fijado al extremo de la herramienta del robot. Es el sistema de coordenadas que utiliza el robot para determinar «dónde» se encuentra exactamente la punta de la herramienta en el espacio.
- Define una posición respecto a la brida del eje 6.
- Es muy importante en operaciones como:
- Soldadura
- Paletizado
- Montaje
- Pintura, dosificación y otras
Base (PTS – sistema de coordenadas del entorno/objeto)
El sistema Base es un sistema de coordenadas de referencia fijo que define la posición y la orientación del objeto en el entorno de trabajo. El robot utiliza la Base como punto de referencia para todos los movimientos.
- Es una transformación de coordenadas respecto a «WORLD»
- A menudo se define tocando puntos de un objeto real
¿Cómo funcionan las transformaciones de coordenadas en KUKA?
El robot utiliza cálculo matricial (transformaciones homogéneas) para determinar la posición del TCP respecto a la Base:
POS_world = BASE * ROBOT_POSE * TOOLEsto significa que:
- La Base define el contexto de trabajo (mesa, transportador)
- TOOL cambia exactamente cómo sale el TCP de la brida
- Todo debe estar perfectamente configurado para evitar la acumulación de errores
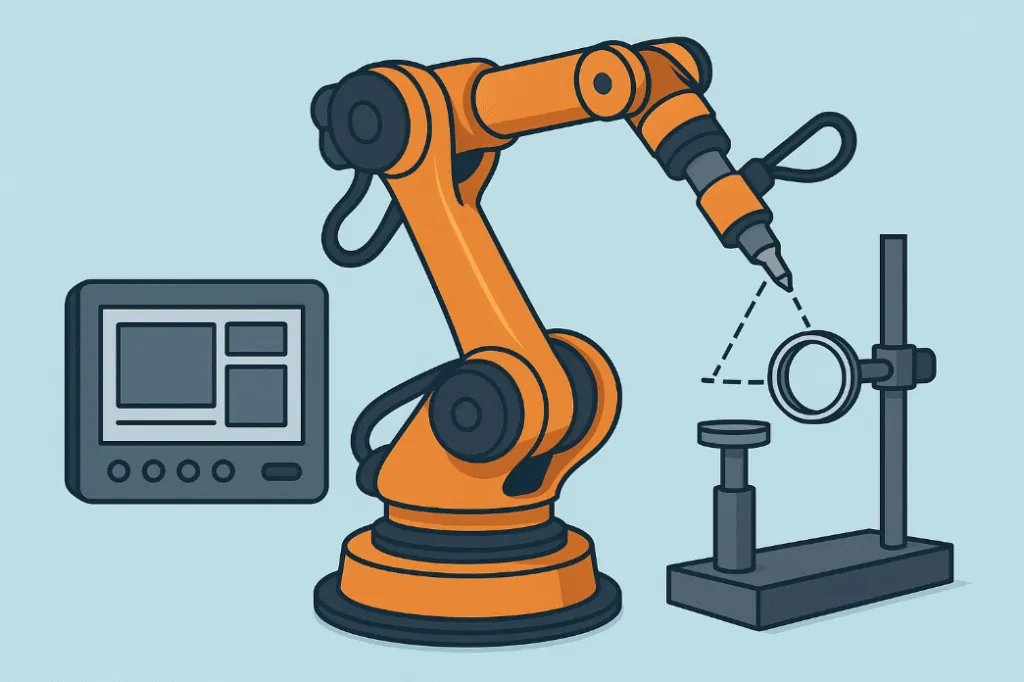
Métodos para determinar la herramienta (TCP)
- XYZ 4-point Method (el más utilizado)
El robot toca el mismo punto desde 4 orientaciones distintas. Esto permite a KUKA calcular con exactitud la posición del TCP respecto al eje 6.
Menú:
Setup > Tool > Measure Tool > XYZ 4-point
- XYZ + Orientation Method
Se utiliza con herramientas de orientación bien definida, por ejemplo, cabezales de soldadura o de pegado. Permite definir también la orientación (no solo la posición) del TCP.
- Manual Entry
Puedes introducir manualmente los valores del TCP (X, Y, Z, A, B, C). Es útil si dispones de un modelo CAD o de documentación.
Métodos para determinar la Base (PTS)
- 3-point Method
Una forma rápida e intuitiva de definir un plano:
- Punto 1: origen del sistema de coordenadas
- Punto 2: sobre el eje X
- Punto 3: en el plano XY
Menú:
Setup > Base > Measure Base > 3-point
- 6-point Method
Para una mayor precisión: define tanto la posición como la orientación espacial. Requiere puntos físicos marcados.
- From CAD o WorkVisual
Puedes importar sistemas de coordenadas desde un archivo CAD/STEP externo mediante WorkVisual o KUKA Sim.
¿Cómo comprobar que todo es correcto?
- Crea un programa corto que mueva el TCP a un punto físico conocido
- Si todo es correcto, el TCP debe volver exactamente
- Utiliza movimientos LIN en el sistema de coordenadas base
Errores frecuentes
- ❌ Discrepancia entre la herramienta real y la virtual
- ❌ Confundir las coordenadas World/Base
- ❌ Tocar los puntos sin cuidado
- ❌ Utilizar un valor de Tool incorrecto en el programa
- ❌ Trabajar con configuraciones antiguas o no actualizadas
Consejos prácticos
- Utiliza un pasador de calibración esférico
- Pon nombres lógicos: TOOL[1]=WeldGun_Left, BASE[2]=Conveyor_X
- Haz copias de seguridad de la configuración en cada etapa
- Documenta cada medición con la fecha y el operador
- Utiliza WorkVisual para simular antes del programa real
- Trabaja a velocidades reducidas en las primeras pruebas
Recursos adicionales
- KUKA SmartPad: guía de trabajo con Tool/Base
- WorkVisual: entorno de KUKA para la programación offline
- Documentación de KRL: definición de TOOL/BASE en el código del programa:
$TOOL = TOOL_DATA[1]
$BASE = BASE_DATA[2]
Aplicación en situaciones reales
- Paletizado: TOOL = centro de la ventosa, BASE = sistema de palets
- Soldadura: TOOL = punta del electrodo, BASE = marco del cordón de soldadura
- Montaje: TOOL = atornillador, BASE = sistema de coordenadas de la pieza
La configuración del TCP y del PTS (Base) es una parte fundamental del trabajo con cualquier robot industrial KUKA. Sin ellos, incluso el programa más preciso dará resultados erróneos. Las buenas prácticas, las copias de seguridad y las comprobaciones son los mejores aliados del programador y del operador.
Recuerda: la precisión no es un lujo, sino un requisito en la automatización. Un error de 1 mm = un producto defectuoso o incluso una avería.
En la página «Noticias» de Artec Robotics encontrará una gran variedad de artículos y guías dedicados a la robótica y la automatización. Aquí encontrará información útil sobre las tecnologías, soluciones de software y programas más recientes, que le ayudarán a profundizar en el mundo de los robots industriales y los sistemas automatizados.
¡Siga las noticias de Artec Robotics!
HAGA UNA CONSULTA