Cómo las fórmulas dan vida a las máquinas
Los robots ya forman parte de nuestra vida diaria, desde el smartphone con asistente de voz hasta los coches autónomos. Pero detrás de cada algoritmo y cada mecanismo hay algo fundamental: las matemáticas. Son el «lenguaje» con el que los robots ven, piensan y actúan. En este artículo veremos cómo los conceptos matemáticos abstractos cobran vida en la robótica, con ejemplos y soluciones que demuestran su poder.
1. Cinemática: la geometría del movimiento
Problema: ¿Cómo sabe un brazo robótico hacia dónde moverse?
Matemáticas: Trigonometría, matrices, sistemas de ecuaciones.
Ejemplo: Un robot industrial con 6 grados de libertad. Para alcanzar un objeto, debe calcular los ángulos de sus articulaciones (cinemática inversa).
Solución:
- La posición del brazo se describe con matrices de transformación homogéneas. Por ejemplo, para una articulación con ángulo θ:
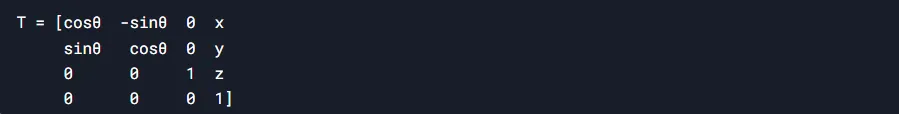
- El sistema de ecuaciones se resuelve numéricamente (con métodos como Newton-Raphson) o analíticamente.
Resultado: El robot coloca con precisión los componentes en la fabricación de automóviles.
2. Dinámica: las fuerzas detrás del movimiento
Problema: ¿Cómo mantiene un dron la estabilidad con viento?
Matemáticas: Ecuaciones diferenciales, álgebra vectorial.
Ejemplo: Las ecuaciones de Euler-Lagrange describen la relación entre las fuerzas y el movimiento. Para un dron de masa m:

Solución: Resolución de las ecuaciones en tiempo real mediante métodos de integración (por ejemplo, Runge-Kutta).
Resultado: El dron corrige su inclinación para contrarrestar las turbulencias.
3. Control: dirigir las acciones
Problema: ¿Por qué el robot aspirador no choca con las paredes?
Matemáticas: Álgebra lineal, reguladores PID.
Ejemplo: Un controlador PID calcula el error entre la posición deseada y la real:

Solución: Los coeficientes Kp, Ki, Kd se ajustan para obtener una respuesta rápida y estable.
Resultado: El robot sigue una trayectoria con suavidad y esquiva los obstáculos.
4. Sensores y percepción: el mundo a través de los datos
Problema: ¿Cómo «ve» la carretera un coche autónomo?
Matemáticas: Probabilidad, el filtro de Kalman.
Ejemplo: El filtro de Kalman combina datos de GPS, IMU y cámaras:
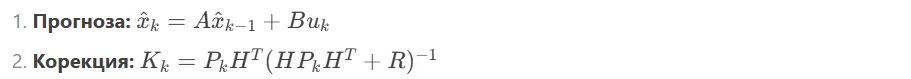
Solución: Una estimación óptima de la posición incluso con ruido.
Resultado: El coche detecta a los peatones con una precisión superior al 99 %.
5. Planificación de trayectorias: la optimización en acción
Problema: ¿Cómo elige un robot repartidor la ruta más rápida?
Matemáticas: Teoría de grafos, algoritmos como A*.
Ejemplo: El mapa se modela como un grafo con nodos y aristas.
Solución: El algoritmo A* encuentra el camino más corto minimizando la función:

donde g(n) es la distancia real y h(n) es una estimación heurística.
Resultado: El robot entrega los pedidos en 10 minutos en lugar de 30.
6. Aprendizaje automático: robots que aprenden
Problema: ¿Cómo reconoce un robot los gestos?
Matemáticas: Álgebra lineal (tensores), descenso de gradiente.
Ejemplo: Una red neuronal con retropropagación:

donde η es la tasa de aprendizaje.
Solución: Entrenamiento con miles de ejemplos de gestos.
Resultado: Un robot asistente entiende órdenes en lengua de signos.
7. Ética: las matemáticas de la moral
Problema: ¿Cómo toman los coches autónomos decisiones «morales»?
Matemáticas: Teoría de juegos, algoritmos de toma de decisiones.
Ejemplo: El dilema del tranvía se modela con una matriz de beneficios:
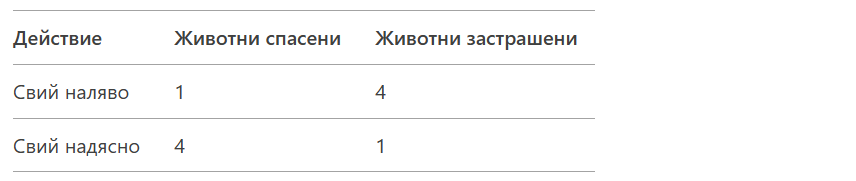
Solución: Minimizar las pérdidas según reglas predefinidas.
Resultado: Los sistemas toman decisiones transparentes y responsables.
8. La interrelación entre las matemáticas y la robótica: el lenguaje de la innovación
Problema: ¿Cómo diseñar un robot que comprenda el mundo físico y tome decisiones inteligentes?
La respuesta está en la simbiosis entre las disciplinas matemáticas y las tareas prácticas de la robótica. Así es como las fórmulas abstractas cobran vida en metal y algoritmos:
Geometría: el juego del espacio
Problema: ¿Cómo esquiva un brazo robótico los obstáculos al moverse?
Matemáticas: Geometría tridimensional, transformaciones de sistemas de coordenadas.
Ejemplo: Un robot cirujano debe moverse alrededor de los vasos sanguíneos.
Solución:
- Los objetos se modelan como mallas poligonales.
- Comprobación de colisiones con ecuaciones de planos:

Resultado: El robot realiza operaciones mínimamente invasivas con una precisión de 0,1 mm.
Álgebra: el código de la lógica
Problema: ¿Cómo automatizar una tarea repetitiva?
Matemáticas: Álgebra de Boole, sistemas de ecuaciones.
Ejemplo: Montaje de componentes electrónicos en una placa.
Solución:
- El proceso se describe con ecuaciones lógicas:

- El sistema se resuelve con métodos como la eliminación gaussiana.
Resultado: La línea de producción aumenta su velocidad en un 40 %.
Cálculo: el arte del cambio
Problema: ¿Cómo puede volar un dron con suavidad, sin sacudidas bruscas?
Matemáticas: Ecuaciones diferenciales, integrales para minimizar los «tirones».
Ejemplo: Aterrizaje suave de un dron de masa variable (por ejemplo, al entregar paquetes).
Solución:
- Minimización de la tercera derivada de la posición (jerk) mediante integración:

Resultado: El dron aterriza como una pluma y mantiene intacta la carga.
Álgebra lineal: las matrices que gobiernan el mundo
Problema: ¿Cómo entiende un robot objetos 3D a partir de imágenes 2D?
Matemáticas: Transformaciones matriciales, descomposición en valores singulares (SVD).
Ejemplo: Un robot de almacén identifica piezas en una caja colocadas al azar.
Solución:
- Proyección de 3D a 2D con la matriz de la cámara:
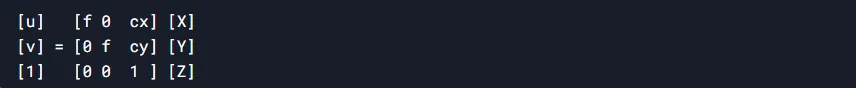
- Recuperación de las coordenadas 3D con el método de mínimos cuadrados.
Resultado: El robot reconoce y coge las piezas en 0,3 segundos.
Síntesis: las matemáticas como puente entre la idea y la realidad
Sin la geometría, los robots chocarían con las paredes. Sin el álgebra lineal, no «verían». Sin el cálculo, sus movimientos parecerían surf en pleno huracán. Cada ecuación, cada matriz e incluso cada derivada son las células del ADN de la robótica. Cuando matemáticos e ingenieros trabajan juntos, no crean simples máquinas: crean colaboradores inteligentes que redefinen las posibilidades de la humanidad.
El futuro: robots cuánticos y computación neuromórfica
Las matemáticas siguen ampliando los límites:
- Algoritmos cuánticos para optimizar enjambres de robots.
- Computación biomórfica, que imita el cerebro humano mediante ecuaciones diferenciales.
Conclusión
De Pitágoras a Schrödinger, las matemáticas son el «corazón» de la robótica. Convierten ideas abstractas en acciones que cambian el mundo. Y mientras los robots se vuelven cada vez más complejos, el único límite es la imaginación… y, por supuesto, la solución de la siguiente ecuación.
En la página «Noticias» de Artec Robotics encontrará una gran variedad de artículos y guías dedicados a la robótica y la automatización. Aquí encontrará información útil sobre las tecnologías, soluciones de software y programas más recientes, que le ayudarán a profundizar en el mundo de los robots industriales y los sistemas automatizados.
¡Siga las noticias de Artec Robotics!
HAGA UNA CONSULTA