RAPID es un lenguaje de programación que se utiliza para programar los robots industriales de ABB. Está pensado para crear los movimientos y tareas complejos que debe realizar el robot. Esta es una guía básica de la sintaxis de RAPID:
1. Comentarios
Los comentarios en RAPID empiezan con el símbolo ! y continúan hasta el final de la línea.

2. Variables y tipos de datos
RAPID admite distintos tipos de datos, como num (números), bool (valores booleanos), string (cadenas), pose (posiciones), etc.

3. Procedimientos y funciones
Los procedimientos y las funciones se definen con las palabras clave PROC y FUNC, respectivamente.
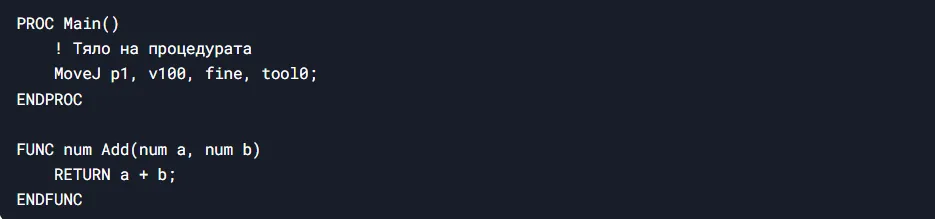
4. Movimientos
RAPID admite distintos tipos de movimiento, como MoveJ (movimiento articular) y MoveL (movimiento lineal).

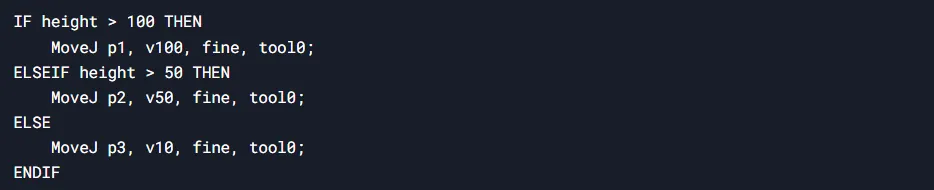
5. Sentencias condicionales
RAPID admite las sentencias condicionales estándar IF, ELSEIF y ELSE.
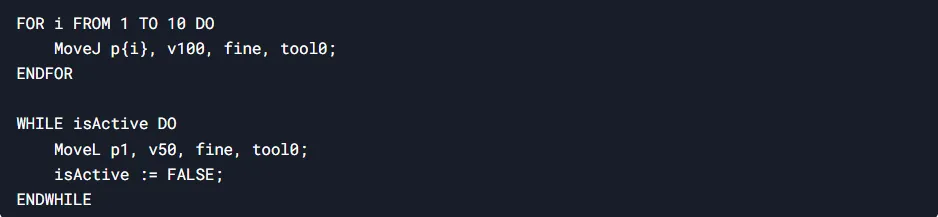
6. Bucles
RAPID admite bucles FOR y WHILE.
7. Arrays
Los arrays se declaran y utilizan de la siguiente manera:

8. Llamada a procedimientos y funciones
Los procedimientos y las funciones se llaman de la siguiente manera:
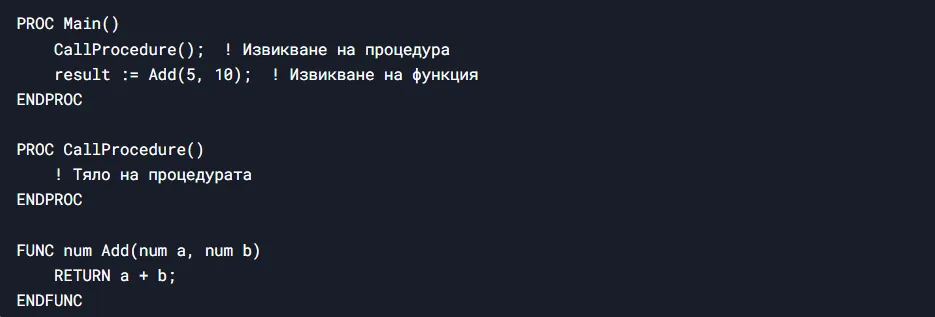
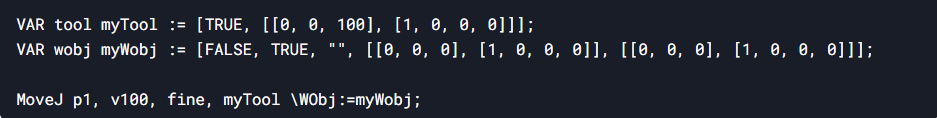
9. Trabajo con herramientas y sistemas de coordenadas
RAPID permite definir y utilizar herramientas (tool) y sistemas de coordenadas (wobj).
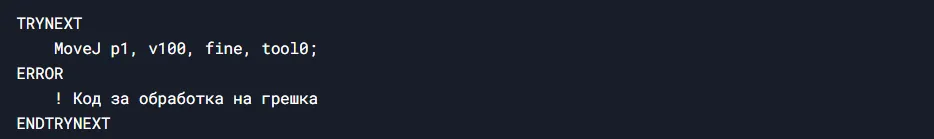
10. Gestión de errores
RAPID admite mecanismos de gestión de errores mediante TRYNEXT y ERROR.
11. Módulos e inclusión de archivos
Los programas RAPID pueden dividirse en módulos, que se incluyen con MODULE.

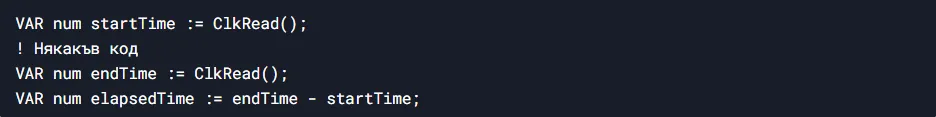
12. Variables y funciones del sistema
RAPID da acceso a variables y funciones del sistema, como ClkRead() para mediciones de tiempo.
13. Trabajo con E/S
RAPID permite controlar las señales de entrada/salida mediante SetDO, SetGO, WaitDI, etc.

14. Multitarea
RAPID admite la multitarea, lo que permite ejecutar varias tareas al mismo tiempo.

15. Fin del programa
El programa termina con ENDMODULE o ENDPROC.

Esta guía ofrece información básica sobre la sintaxis del lenguaje RAPID. Para explicaciones más detalladas, técnicas avanzadas y soporte profesional, póngase en contacto con el equipo de Artec Robotics.
En la página «Noticias» de Artec Robotics encontrará una gran variedad de artículos y guías dedicados a la robótica y la automatización. Aquí encontrará información útil sobre las tecnologías, soluciones de software y programas más recientes, que le ayudarán a profundizar en el mundo de los robots industriales y los sistemas automatizados.
¡Siga las noticias de Artec Robotics!
HAGA UNA CONSULTA